로봇 비전 시스템의 시야각(FOV) 선택 방법
Sep 27, 2026
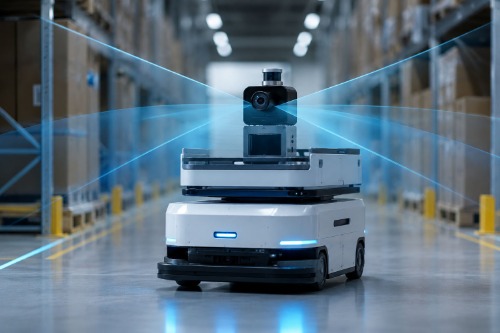
로봇 비전 시스템에 적합한 시야각(FOV)을 선택하는 방법로봇은 카메라가 볼 수 있는 것만 이해할 수 있습니다. 하지만 더 많이 본다고 해서 항상 더 잘 보는 것은 아닙니다.자율 로봇에게 있어 적절한 시야각(FOV)은 안정적인 시각 인식을 위해 매우 중요합니다. 시야각이 좁으면 장애물이나 물체가 이미지 밖으로 벗어날 수 있고, 지나치게 넓으면 왜곡이 발생하여 인식에 필요한 이미지 세부 정보가 줄어들 수 있습니다.그렇다면 로봇 비전 시스템에 적합한 시야각(FOV)은 어떻게 선택해야 할까요?답은 렌즈 사양표에 기재된 시야각(FOV) 외에도 여러 요인에 따라 달라집니다. 센서 크기, 초점 거리, 작동 거리, 목표 영역, 왜곡 및 로봇의 적용 분야 이 모든 것들을 함께 고려해야 합니다. 로봇 비전에서 FOV(시야각)란 무엇인가요?시야각은 카메라 렌즈를 통해 카메라가 포착하는 영역을 나타냅니다. 일반적으로 다음과 같이 표기됩니다. 수평 시야각(HFOV), 수직 시야각(VFOV), 대각선 시야각(DFOV).일반적으로 초점 거리가 짧을수록 시야각이 넓어지고, 초점 거리가 길수록 시야각이 좁아집니다.을 위한 로봇 비전목표는 단순히 시야각(FOV)을 최대화하는 것이 아니라, 적절한 균형을 이루는 것입니다. 장면 범위, 이미지 디테일 및 광학 성능. 로봇 애플리케이션에 따라 시야각(FOV)이 어떻게 변화하는지로봇의 작업마다 필요한 시야 범위가 다릅니다.AMR 및 AGV 내비게이션자율 이동 로봇은 주변의 장애물, 사람, 선반 및 물체를 감지하기 위해 광범위한 환경 인식이 필요합니다.일반적으로 광각 렌즈와 초광각 렌즈는 다음과 같은 특징을 가집니다. 120°~200° 범위컴팩트한 장착 위치에서도 광범위한 커버리지를 제공할 수 있습니다. 내비게이션, 장애물 감지, 창고 자동화 및 모바일 로봇 인식과 같은 응용 분야에 적합합니다.하지만 더 넓은 시야각(FOV)은 왜곡 및 가장자리 이미지 품질과 함께 평가해야 합니다.로봇 팔 및 픽앤플레이스로봇 팔은 일반적으로 전체 환경을 포착하기보다는 특정 물체를 찾아 조작하는 데 필요합니다.시야각(FOV)이 지나치게 넓으면 목표물이 차지하는 픽셀 수가 줄어들어 인식 및 위치 파악에 사용할 수 있는 시각 정보가 감소할 수 있습니다.픽앤플레이스, 조립 및 검사를 위해, 중간 또는 넓은 시야각 목표 범위, 해상도 및 위치 정확도 간의 더 나은 균형을 제공할 수 있습니다.휴머노이드 로봇과 자기중심적 시각휴머노이드 로봇과 신체에 탑재된 AI 시스템은 또 다른 광학적 과제를 제시합니다. 카메라가 머리, 손목 또는 손과 같은 작은 위치에 장착되면서도 주변 환경의 넓은 부분을 포착해야 할 수도 있기 때문입니다.초광각 렌즈 165°, 180°, 심지어 200°의 시야각(FOV) 다음과 같은 상황에 대해 광범위한 1인칭 시점의 시각적 정보를 제공할 수 있습니다:· 휴머노이드 로봇의 인지· 자기중심적 시각· 손과 눈의 협응력· 로봇 조작· 구현된 AI 데이터 수집· 원격 조작여기서 목표는 단순히 가능한 한 넓은 시야각(FOV)을 확보하는 것이 아니라, 프레임 전체에 걸쳐 유용한 이미지 품질을 유지하는 것입니다. FOV는 하나 이상의 숫자입니다.광고에 나와 있는 시야각(FOV)만 보고 로봇 비전 렌즈를 선택하는 것은 흔히 저지르는 실수입니다.엔지니어는 다음 사항도 평가해야 합니다.왜곡 | 해상도 | 상대 조도 | 에지 성능 | 작동 거리 | 센서 호환성시야각(FOV)이 증가함에 따라 왜곡 문제는 일반적으로 더욱 심각해집니다. 이는 다음과 같은 응용 분야에 영향을 미칠 수 있습니다. 객체 위치 파악, 위치 측정, SLAM, 지도 작성 및 이미지 보정.따라서 가장 넓은 시야각을 가진 렌즈가 반드시 최선의 해결책은 아닙니다.적합한 렌즈란 특정 로봇 작업에 필요한 광학 성능을 유지하면서 필요한 범위를 제공하는 렌즈입니다. 실용적인 시야각(FOV) 선택 과정로봇 비전 렌즈를 선택하기 전에 다음 다섯 가지 핵심 매개변수를 정의하십시오.1. 목표 지역주변 환경이나 대상의 어느 정도가 보여야 합니까?2. 작업 거리렌즈와 목표물 사이의 거리는 얼마나 됩니까?3. 센서어떤 센서 크기, 해상도 및 픽셀 크기가 사용될 예정입니까?4. 응용항법, 검사, 조작, SLAM, 아니면 데이터 수집?5. 이미지 품질해당 애플리케이션이 허용할 수 있는 왜곡 및 가장자리 품질 저하 수준은 어느 정도입니까?이러한 매개변수가 정의되면 적절한 초점 거리와 시야각(FOV)을 더욱 정확하게 결정할 수 있습니다. 윈탑 옵틱스: 로봇 비전을 위해 설계되었습니다~에 윈탑 옵틱스당사는 다음과 같은 까다로운 로봇 비전 애플리케이션에 사용되는 광학 렌즈를 개발합니다. 광각, 초광각, 어안 및 컴팩트 M12 솔루션.당사의 로봇 비전 렌즈 포트폴리오는 다음을 지원합니다.· AMR 및 AGV 내비게이션· 휴머노이드 로봇의 인지· 로봇 팔과 손에 내장된 눈 형태의 시각 시스템· 장애물 감지· SLAM 및 매핑· 구현된 AI 데이터 수집· 산업 검사컴팩트한 M12 렌즈부터 초광각 렌즈까지 도달하다 200° 시야각Wintop은 균형 유지에 중점을 둡니다. 시야각, 이미지 품질, 왜곡 제어 및 기계적 통합. 최적의 시야각(FOV)은 올바른 애플리케이션 선택에서 시작됩니다.시야각이 넓다고 해서 반드시 시야가 더 좋아지는 것은 아닙니다.목표는 로봇에게 충분한 시각 정보를 제공하는 동시에 신뢰할 수 있는 인식 및 의사 결정에 필요한 이미지 품질을 유지하는 것입니다.개발 중이시든 아니시든 AMR, AGV, 휴머노이드 로봇, 로봇 팔 또는 인공지능 플랫폼올바른 렌즈를 선택하는 것은 적용에서부터 시작됩니다.센서 크기, 작동 거리, 목표 영역 및 필요한 시야각(FOV)을 Wintop Optics에 알려주세요.저희 광학팀은 귀사의 로봇 비전 시스템에 적합한 렌즈 솔루션을 찾는 데 도움을 드릴 수 있습니다.서로 다른 로봇. 서로 다른 시야각. 목표는 하나: 더 나은 시야.자주 묻는 질문(FAQ)1. 로봇 비전에 가장 적합한 시야각(FOV)은 얼마입니까?보편적인 시야각(FOV)은 없습니다. 광각 및 초광각 시야각은 다양합니다. 120°–200° 넓은 시야각은 탐색 및 인지에 적합할 수 있지만, 좁은 시야각은 세부적인 검사 및 조작에 더 적합할 수 있습니다.2. 시야각이 넓을수록 항상 좋은가요?아니요. 시야각(FOV)이 넓을수록 더 넓은 범위를 커버할 수 있지만, 왜곡이 증가하고 목표물의 크기가 작아 보일 수 있습니다. 시야각은 해상도, 작업 거리 및 적용 분야 요구 사항을 고려하여 균형 있게 설정해야 합니다.3. 광각 렌즈와 어안 렌즈: 로봇 촬영에 더 적합한 렌즈는 무엇일까요?광각 렌즈는 일반적으로 왜곡이 덜한 넓은 화각을 제공하는 반면, 어안 렌즈 매우 넓은 범위를 커버하며 파노라마 인식, 내비게이션 및 지도 제작과 같은 응용 분야에 유용합니다.4. 로봇 비전에 적합한 M12 렌즈는 어떻게 선택해야 하나요?고려하다 센서 크기, 시야각(FOV), 초점 거리, 작동 거리, 왜곡, 해상도, 조리개 및 기계적 치수 렌즈가 전체 시력 시스템과 일치하는지 확인하기 위해서입니다.5. 윈탑 옵틱스는 로봇 비전 렌즈를 추천해 줄 수 있습니까?네. 귀하의 정보를 제공해 주세요. 센서 모델, 작동 거리, 필요한 시야각(FOV), 대상/응용 분야 및 기계적 제약 조건윈탑 옵틱스는 적합한 로봇 비전 렌즈 솔루션을 찾는 데 도움을 줄 수 있습니다.




 뉴스레터에 가입하세요


 IPv6 network supported.